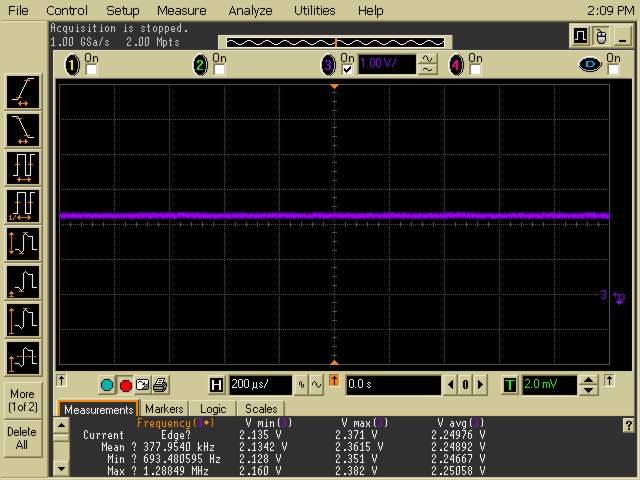
積分式壓力傳感器需考慮兩類雜訊:散力雜訊(shot noise)和閃爍雜訊(flicker noise)1/f.
Shot noise :來自於載子跨越障蔽接面所引起.
Flicker noise :來自於傳輸介面表面不規則性或規粒狀性質所引起,並主要在低頻時會特別顯著,其主要與頻率成正比
傳感器本身會有500Hz的機械響應,並有可能會延伸至500~1MHz左右,這時雜訊在8 bit A/D 會影響一個位元,或在10 BIT A/D 影響4 or 5個位元,所以需考慮使用filter.
Noise filter techniques and consideration
在減緩感測器效能上 有兩種有效的方式 1.硬體濾波 2.軟體濾波
使用硬體濾波時,由於500Hz的機械響應故建議截止頻率設在650Hz
在搭配uC A/D port使用上 因為其輸入阻抗很高所以會有阻抗匹配問題,所以最好串上buffer電路

使用軟體濾波,其作法實際上,是使用平均法,8到64次的連續平均取樣是可以濾除大部分雜訊
使用10次取樣平均約可濾除到2.5mV,使用到64次的取樣時,則可減少1mV的peak-peak
但是在使用此濾波法時受限於處理器ram大小
因此在實際應用上,由於控制器資源限制與壓力的改變迅速,使用上不會單獨只有一種濾波方法
例如搭配硬體濾波與4次的取樣平均 ,其noise輸出大約為1mV peak-peak.

另一個須考慮的點為SNR(Signal-noise rate),例如增加取樣平均數為10~64,則noise 亦會減少2.5倍
另外有個點須注意的地方就是 規格書中並沒有指出response time
經詢問原廠得知此項目未列出 是他們的疏忽 並會在更新版本
回覆內容如下:
First of all, I apologize for this missing information in our datasheet, it should be included in the next datasheet revision.
The Response Time is defined as the minimum time that the device needs for the output to go from 10% to 90% of its final value when the pressures is applied and is typically 1ms.
There is also Warm-Up Time defined as the time required for the device to reach a specified output only when then device is first turned on. It is about 20ms.
補充:請看圖一 Accuracy的部分,在不同壓力範圍下準確度百分比也不同,要加上誤差量
使用校正規零法
以0~100 mmH2O 來說,+ - 1.5%的VFSS 大約是+ -0.045V(以306 mmH2O計算 誤差約0.458 cmH2O) 或者+ -0.06V(以400 mmH2O計算 誤差約0.611 cmH2O)
以100~400 mmH2O,+ - 2.5%的VFSS 大約是+ -0.075V(以306mmH2O計算 誤差約0.76 cmH2O)或者+ - 0.1 V(以400 mmH2O計算 誤差約1.01 cmH2O)
未校正規零
0~ 400 mmH2O ,+ -6.25%的VFSS 大約是+ -0.1875V (以306 mmH2O計算 誤差約 1.91cmH2O) 或者 + -0.25V(以400 mmH2O計算 誤差約2.54 cmH2O )